

Action unknown: siteexport_addpage
meta data for this page
So funktioniert ein Ironcore-Flachlinearmotor
Einleitung
Ein Ironcore-Flachlinearmotor ist ein elektrischer Direktantrieb mit zwei flachen Komponenten: einem Primärteil (Spuleneinheit) und einem Sekundärteil (Magnetschiene). Wie sein tubuläres Gegenstück erzeugt er lineare Bewegung ohne mechanische Übertragung — aber seine genutete, gelochte Blechpaket-Architektur verleiht ihm die höchste Kraftdichte aller Linearmotor-Typen, was ihn zur ersten Wahl für Maschinentische, Portale und jede Anwendung macht, bei der hohe Kraft in einen kompakten Querschnitt passen muss.
Das definierende Merkmal des Ironcore-Designs ist die normale Anziehungskraft zwischen Primär- und Sekundärteil — eine direkte Folge des magnetischen Kreises, der durch Eisen verläuft. Richtig in der mechanischen Konstruktion behandelt, ist dies der Preis für Kraftdichte und Kosteneffizienz, die kein anderer Linearmotor-Aufbau erreichen kann.
Die NILAB L/LK/L1S Ironcore-Serie liefert Dauerkräfte von 150 N bis 7500 N und Spitzenkräfte von 440 N bis 15750 N, in sieben Primärteil-Rahmengrößen mit bis zu fünf Primärteillängen pro Rahmen.
Hauptkomponenten
Das Primärteil (Spuleneinheit)
Das Primärteil ist die aktive Komponente. Es besteht aus einem gelochten Blechpaket aus Silizium-Stahl, dessen Nuten die Drehstromwicklung (U, V, W) aufnehmen. Die Blechlamellen konzentrieren den magnetischen Fluss über den Luftspalt — genau das verleiht dem Ironcore-Motor seine hohe Kraftdichte.
Das komplette Primärteil ist in einem schützenden Epoxidharz verkapselt, das gegen Stöße und aggressive Substanzen beständig ist, sodass es in rauen Industrieumgebungen arbeiten kann. Ein Thermosensor ist in die Wicklung eingebettet (Thermoschalter, PTC, KTY oder NTC, je nach Bestellcode) und wird vom Servoregler überwacht. Die Versorgung erfolgt über ein Kabel mit offenen Enden oder einen Rundsteckverbinder, mit verschiedenen Kabelaustrittsrichtungen (X, Y und Z).
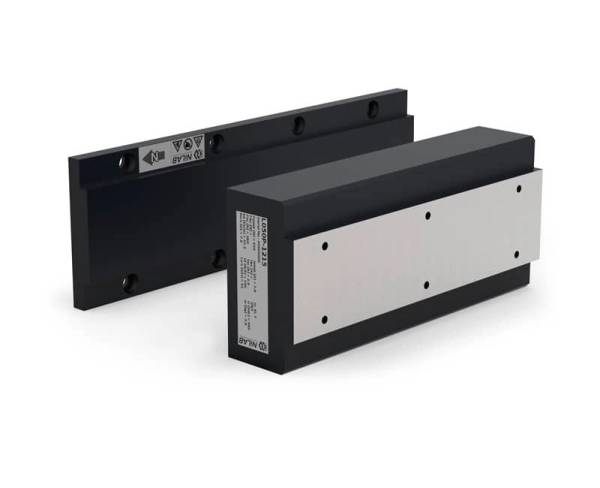
Das Sekundärteil (Magnetschiene)
Das Sekundärteil ist eine flache Magnetschiene: Hochenergetische NdFeB-Dauermagnete sind auf einem massiven Rückeisen (Back Iron) befestigt, das den magnetischen Kreis schließt. Die Magnete sind mit wechselnder Polarität im Polteilung-Abstand τ des Motors angeordnet, passend zum Nutmuster des Primärteils.
Die Schiene wird aus modularen Segmenten aufgebaut, die Stoß an Stoß verschraubt werden, sodass der Hub durch Hinzufügen weiterer Segmente nahezu beliebig verlängert werden kann. Wie das Primärteil ist auch das Sekundärteil vom schützenden Epoxidharz bedeckt.
Der Linearencoder
Anders als bei tubulären Motoren hat ein Ironcore-Flachmotor keinen integrierten Encoder. Die Positionsückmeldung kommt von einem externen Lineargeber: einem Messaufnehmer entlang der Maschinenhubachse, gelesen von einem Abtastkopf am Primärteil. Je nach Feedback-System (z. B. das NILAB HSB-Feedback) sind inkrementelle 1-Vpp-SIN/COS-Signale oder absolute Schnittstellen verfügbar; mit Interpolation im Servoregler werden Auflösungen im Submikron-Bereich erreicht.
Die Maschinenführung und der Luftspalt
Ein Ironcore-Motor hat keine eingebaute Lagerung. Die Last wird von der eigenen Linearführung der Maschine getragen, die auch die normale Anziehungskraft aufnehmen muss (siehe unten). Das Primärteil wird mit einem kleinen, präzise definierten Nennluftspalt über dem Sekundärteil montiert — die Installationstoleranzen müssen eingehalten werden, damit sich der Luftspalt weder unter der Anziehungskraft schließt noch durch Maschinenverformung übermäßig öffnet.
Funktionsprinzip
Lorentzkraft im genuteten Blechpaket
Die Krafterzeugung folgt dem Lorentzkraftgesetz wie bei jedem synchronen Linearmotor:
F = B · I · L · N
wobei B die magnetische Flussdichte [T], I der Phasenstrom [A], L die wirksame Leiterlänge [m] und N die Windungszahl ist. Der Unterschied zu einem ironlosen Design ist der magnetische Kreis: Die Blechzähne des Primärteils konzentrieren den Magnetfluss des Sekundärteils über den Luftspalt, sodass die wirksame Flussdichte in den Nuten viel höher ist als bei einem hohlkupferten Motor. Deshalb liefert ein Ironcore-Motor mehr Kraft pro Rahmengröße und pro Magnetmaterial.
Die genutete Architektur führt auch zu Cogging (Rastkraft): Die Zähne richten sich auch ohne Strom an den Magneten aus. Bei einem gut ausgelegten Motor wird dieser Effekt durch die Nut/Pol-Geometrie und die elektronische Kompensation des Servoreglers minimiert, sodass die resultierende Kraftwelligkeit klein bleibt — sie ist aber inhärent höher als bei einem slotlosen (tubulären) Motor.
Die normale Anziehungskraft
Da der magnetische Kreis durch Eisen verläuft, ziehen sich Primär- und Sekundärteil gegenseitig an — mit einer Kraft, die typischerweise mehrfach höher als die Nennkraft ist, und zwar auch bei ausgeschaltetem Motor. Diese Anziehungskraft ist eine dauerhafte Last für die Linearführungen und die Maschinenstruktur und muss in jeder mechanischen Konstruktion berücksichtigt werden.
Praktische Gegenmaßnahmen sind auf der eigenen Seite und unter Motoranordnung beschrieben: Linearpührungen so nah wie möglich am Motor, ausreichende Steifigkeit der Struktur und — wo die Anziehungskraft zum Vorteil wird — die Double-Comb-Parallelanordnung zweier einander zugewandter Primärteile. Der exakte Wert für jede Motorengröße ist im Technische Daten-Datenblatt beim Nennluftspalt angegeben.
Dreiphasen-Kommutierung
Wie jeder bürstenlose synchrone Linearmotor verwendet der Ironcore-Motor die Dreiphasen-Wechselstrom-Kommutierung (sinusförmige feldorientierte Regelung, FOC). Der Servoregler erzeugt drei sinusförmige Stromwellenformen mit 120°-Verschiebung, angelegt an die Wicklungsphasen U, V und W.
Während sich das Primärteil entlang der Schiene bewegt, meldet der Lineargeber kontinuierlich die Position an den Regler. Der Regler berechnet aus dieser Position den momentanen elektrischen Winkel (Kommutierungswinkel) und verteilt den Strom auf die drei Phasen so, dass der Stromvektor 90° zum Magnetfluss bleibt — die Bedingung für maximale Kraft pro Ampere.
Die Polteilung τ definiert die räumliche Periode des Kommutierungszyklus: eine vollständige elektrische Periode tritt alle 2·τ Hubweg auf (z. B. 60 mm bei einem Motor mit τ = 30 mm).
Kraft-Geschwindigkeits-Kennlinie
Die Kraft-Geschwindigkeits-Kurve eines Ironcore-Motors hat zwei Bereiche:
| Posten |
| Dauerkraft (F_cont): die dauerhaft ertragbare Kraft, begrenzt durch das thermische Verhalten der Wicklung. |
| Spitzenkraft (F_peak): typischerweise 2–4× F_cont, für kurze Einschaltdauer (Beschleunigungsspitzen) verfügbar, begrenzt durch die Stromfähigkeit des Reglers. |
Bei höheren Geschwindigkeiten reduziert die Gegen-EMK (die von den bewegten Magneten erzeugte Spannung) den für die Krafterzeugung verfügbaren Strom, was die charakteristische Kraft-Roll-off-Region erzeugt. Die Geschwindigkeit, bei der das Roll-off beginnt, hängt von der Versorgungsspannung und der Gegen-EMK-Konstante (Ke) des Motors ab:
V_max ≈ (V_dc − I·R) / Ke
Deshalb ist die korrekte Zwischenkreisspannung wichtig, wenn hohe Geschwindigkeiten gefordert sind.
Wärmemanagement
Die primäre Wärmequelle ist die Joulesche Erwärmung (I²·R-Verluste) in den Kupferwicklungen. Da das Primärteil direkt an die Maschinenstruktur verschraubt ist, fließt ein großer Teil dieser Wärme direkt in den Maschinenkörper — ein hervorragender Wärmesenk und einer der praktischen Vorteile der flachen Architektur. Für höhere Einschaltdauern fügt die LK-Serie einen integrierten Wasserkühlungskreis hinzu, der die verfügbare Dauerkraft deutlich erhöht.
Der eingebettete Thermosensor (Thermoschalter, PTC, KTY oder NTC) liefert dem Servoregler ein direktes Wicklungstemperatur-Signal, das eine Warnung oder einen Fehler auslösen kann, bevor die thermische Grenze erreicht ist.
Positionsückmeldung und geschlossener Regelkreis
Der Servoregler implementiert eine kaskadierte Regelschleife:
| Posten |
| Stromkreis (innerste): reguliert die Drehströme, um dem Kraftbefehl zu folgen. Bandbreite: typisch 5–10 kHz. |
| Geschwindigkeitskreis: reguliert die Primärteilgeschwindigkeit basierend auf der gebersynchronen Geschwindigkeit. Bandbreite: typisch 100–500 Hz. |
| Positionskreis (äußerste): reguliert die absolute Position auf den Sollwert. Bandbreite: typisch 20–100 Hz. |
Die Signale des Lineargebers werden vom Regler interpoliert, um Auflösungen bis in den Submikron-Bereich zu erreichen, was Ironcore-Flachmotoren für Präzisionspositionierungsaufgaben geeignet macht, die mit pneumatischen oder offenen Aktuatoren unmöglich wären.
Ironcore vs. tubulär: wann wählt man was
| Parameter | Ironcore flach (L/LK/L1S) | Tubulär (ironlos) |
| Kraftdichte | Höchste (Fluss konzentriert durch Blechpaket) | Hoch |
| Kraftwelligkeit | Niedrig, aber vorhanden (genutete Bauform → Cogging) | Sehr niedrig (< 1%, slotlos) |
| Normale Anziehungskraft | Vorhanden — mehrfach × Kraft, dauerhaft | Keine (achsensymmetrisch) |
| Wärmeableitung | Großer Teil fließt in die Maschinenstruktur | Über das Statorgehäuse |
| Encoder | Externer Linearmaßstab + Abtastkopf | Im Motorkörper integriert |
| Typische Anwendungen | Maschinentische, Portale, lange Hübe mit hoher Kraft | Zylindersatz, versiegelte/vertikale Achsen, Reinräume |
Als Faustregel: Wählen Sie den Ironcore-Flachmotor, wenn maximale Kraftdichte und kosteneffiziente lange Hübe Priorität haben und die Maschinenstruktur die Anziehungskraft aufnehmen kann. Wählen Sie den tubulären Motor, wenn null Cogging, keine Anziehungskraft oder ein vollständig integrierter, versiegelter Aktuator Priorität hat.
Zusammenfassung
Ein Ironcore-Flachlinearmotor ist ein dreiphasiger bürstenloser Servomotor, der zu einem linearen Primärteil abgeflacht wurde. Eine genutete, gelochte Spuleneinheit läuft über einer Magnetschiene mit Rückeisen; die Blechlamellen konzentrieren den Fluss und verleihen die höchste Kraftdichte aller Linearmotor-Typen — zum Preis einer permanenten normalen Anziehungskraft, die die Maschinenkonstruktion aufnehmen muss. Feldorientierte Dreiphasen-Kommutierung aus einem Lineargeber schließt den Regelkreis bis zur submikronen Positionauflösung. Das Ergebnis ist ein extrem kraftdichter, wartungsfreier und energieeffizienter Aktuator für Maschinentische, Portale und kraftvolle Linearachsen.