

meta data for this page
Wie ein Linearmotor Ihrer Anwendung helfen kann
Einleitung
Ein Linearmotor ist ein „abgewalzter“ Elektromotor: Statt ein Drehmoment um eine Welle zu erzeugen, liefert er eine Linear force direkt entlang der Bewegungsrichtung. Kein Getriebe, keine Kugelgewindetrieb, kein Riemen, keine Kurbel — das bewegte Teil wird allein von der Magnetkraft bewegt. Das Ergebnis ist ein Antriebssystem mit spielfreier Bewegung, extrem hoher Dynamik und praktisch ohne mechanischen Verschleiß — deshalb ist der Linearmotor heute Standard in Werkzeugmaschinen, Halbleiteranlagen, Elektronikfertigung und schneller industrieller Robotik.
Diese Seite erklärt, wie ein Linearmotor funktioniert, stellt die beiden Unterfamilien der Industrieautomation vor — Ironcore und Ironless — und hilft Ihnen zu entscheiden, wo ein Linearmotor Ihrer Anwendung einen echten Mehrwert bringt — und wo nicht.
Für den detaillierten technischen Hintergrund lesen Sie die beiden eigenen Seiten: So funktioniert ein tubulärer Linearmotor und So funktioniert ein Ironcore-Flachlinearmotor.
Was ein Linearmotor ist
Von der Drehung zur Translation
Nehmen Sie einen konventionellen drehsynchronen Servomotor und schneiden Sie ihn entlang der Welle auf: Der Stator wird zum flachen (oder rohrförmigen) Primärteil mit der dreiphasigen Wicklung, der Rotor wird zum Sekundärteil — einer Magnetstrecke, entlang der sich das Primärteil bewegt. Das Magnetfeld dreht sich nicht mehr; es wandert entlang der Achse. Wo ein Rotationsmotor ein Getriebe und eine Spindel braucht, um Drehmoment in Linearbewegung zu wandeln, erzeugt der Linearmotor die Kraft direkt am Wirkort.
Die Lorentzkraft
Die Krafterzeugung folgt dem Lorentzgesetz:
F = B · I · L · N
wobei B die magnetische Flussdichte [T], I der Phasenstrom [A], L die wirksame Leiterlänge [m] und N die Windungszahl ist. Da die Kraft proportional zum Strom ist, kann der Servoregler die Kraft ebenso direkt befehlen wie die Position — eine Eigenschaft ohne Entsprechung in mechanischen Getrieben.
Synchroner Betrieb mit Permanentmagneten
Praktisch jeder in der Industrieautomation eingesetzte Linearmotor ist ein synchroner Linear-Permanentmagnetmotor: Das Sekundärteil trägt hochenergetische NdFeB-Magnete mit wechselnder Polarität im Polteilungstakt τ, das Primärteil eine dreiphasige Wicklung (U, V, W), gespeist mit um 120° verschobenen Sinusströmen. Ein Linearencoder meldet die Position an den Servoregler, der den Kommutierungswinkel berechnet (feldorientierte Regelung, FOC), damit der Stromvektor 90° zum Magnetfluss bleibt — die Bedingung für maximale Kraft pro Ampere.
*Induktive* Linearmotoren — mit passivem Aluminium-Sekundärteil und Wirbelströmen — existieren und dominieren im Schienenverkehr (U-Bahn, Maglev), aber in der Industrieautomation ist der synchrone Permanentmagnet-Entwurf der Standard. Alle NiLAB-Linearmotoren sind von diesem Typ.
Die beiden Unterfamilien: Ironcore und Ironless
Alle industriellen synchronen Linearmotoren teilen dieselbe Physik, aber der magnetische Kreis unterscheidet sich — und damit der Charakter des Motors. Zwei Unterfamilien decken praktisch jede Automatisierungsaufgabe ab.
Ironcore-Flachlinearmotoren
Bei einem Ironcore-Motor trägt das Primärteil einen genuteten, laminierten Stapel aus Siliziumstahl. Die Zähne konzentrieren den magnetischen Fluss über den Luftspalt und verleihen ihm die höchste Kraftdichte aller Linearmotor-Typen — die meiste Kraft pro Baugröße und pro Magnetmaterial.
| Stärken | Kompromisse |
| Höchste Kraftdichte; kompakter Querschnitt | Normalkraft (Anziehung) zwischen Primärteil und Magnetstrecke (mehrfach die Nennkraft, auch ausgeschaltet vorhanden) |
| Niedrigste Kosten pro Newton | Rastmoment (Cogging) — durch Nut/Pol-Geometrie und elektronische Kompensation minimiert, aber prinzipbedingt vorhanden |
| Robust, epoxidgeharzt, ideal für Maschinentische und Portalachsen | Benötigt steifes mechanisches Design und Linearführungen, die die Anziehungskraft auslegen |
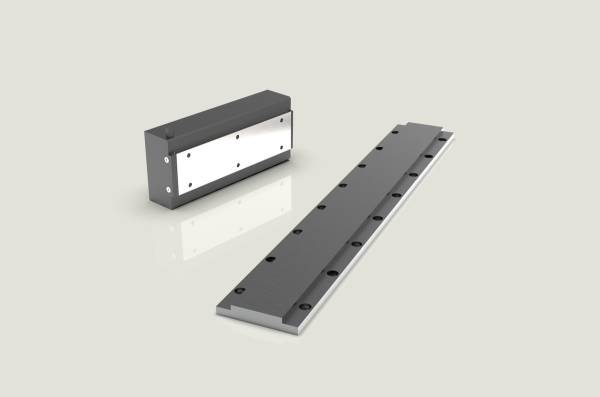
Die NiLAB L/LK/L1S Ironcore-Serie liefert Dauerkräfte von 150 N bis 7500 N und Spitzenkräfte von 440 N bis 15750 N in sieben Primärgrößen. Funktionsprinzip im Detail: So funktioniert ein Ironcore-Flachlinearmotor.
Ironless-Linearmotoren (tubular und nutenlos)
Bei einem Ironless-Motor trägt die aktive Spule kein Eisen: Die dreiphasige Wicklung ist in Harz gebunden, entweder als zylindrischer Mover um eine Magnetstange (tubulares Design) oder als flache Spule zwischen zwei Magnetstrecken (U-Kanal-Design). Ohne Eisenkreis gibt es kein Cogging, keine Normalkraft und die geringste bewegte Masse — die Rezeptur für höchste Dynamik und die geschmeidigste Bewegung.
| Stärken | Kompromisse |
| Kein Cogging, keine Kraftwelligkeit | Geringere Kraftdichte — mehr Magnetstrecke für dieselbe Kraft |
| Keine Anziehungskraft — keine Zusatzlast auf der Führung | Höhere Magnetkosten pro Kraft |
| Geringste bewegte Masse: höchste Beschleunigungen | Tubular: Kraft durch Stangendurchmesser begrenzt |
| Geschmeidigste Bewegung für Optik, Metrologie, Dosierung | U-Kanal: größere Baugröße pro Hub |
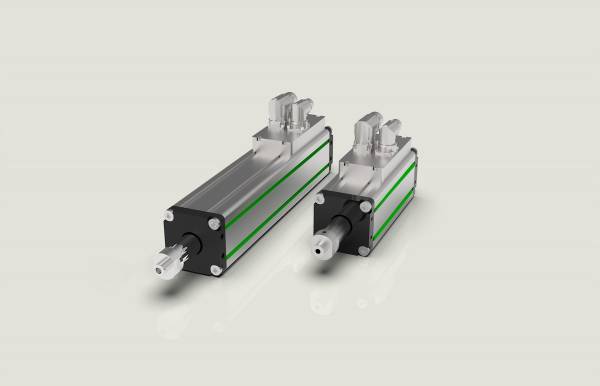
Die NiLAB NLi-Tubular-Serie integriert die komplette Antriebselektronik im Läufer, die Green Drive ISO (GDI) bringt dasselbe integrierte Konzept in das klassische zylindrische ISO-15552-Gehäuse, und die NLNS-Serie bietet nutenlose Flachmotoren mit bewegter Spule für höchste dynamische Anforderungen. Funktionsprinzip im Detail: So funktioniert ein tubulärer Linearmotor.
Direktvergleich
| Parameter | Ironcore-Flach | Ironless (tubular/nutenlos) |
| Dauerkraft | Höchste (bis 7,5 kN pro NiLAB-Baugröße) | Mittel |
| Kraftdichte / Kompaktheit | Höchste | Geringer |
| Cogging / Kraftwelligkeit | Klein, elektronisch kompensiert | Kein |
| Normalkraft (Anziehung) | Hoch — muss konstruktiv berücksichtigt werden | Keine |
| Bewegte Masse und Beschleunigung | Höhere Masse | Geringste Masse, höchste Beschleunigung |
| Kosten pro Newton | Niedrigste | Höher (mehr Magnetmaterial) |
| Typische Anwendungen | Maschinentische, Portale, Pressen, schweres Pick-and-Place | Halbleiter, Optik, Metrologie, Dosierung, schnelles Pick-and-Place |
Wo ein Linearmotor Ihrer Anwendung hilft
Geschwindigkeit und Dynamik
Ohne mechanisches Getriebe ist ein Linearmotor nur durch Magnetkraft und bewegte Masse begrenzt. Geschwindigkeiten über 5 m/s und Beschleunigungen von mehreren g sind Routine — eine Kugelgewindetrieb erreicht ihre kritische Drehzahl lange vorher, ein Riemen ihre Resonanz. Wenn Ihre Zykluszeit von „beschleunigen–fahren–bremsen–setzen” beherrscht wird, verkürzt ein Linearmotor jedes Segment dieses Zyklus.
Präzision ohne Spiel
Es gibt keine Mutter, kein Getriebe und keinen Riemen, der verschleißt oder dehnt: Die mechanische Position ist die magnetische Position, gemessen vom Linearencoder mit Auflösungen bis in den Submikrometerbereich. Die Einschwingezeiten sinken, weil keine Elastizität im Getriebe ist — ein Vorteil, der sich direkt in Oberflächengüte und Stückzahl bei Werkzeugmaschinen zeigt.
Programmierbare Kraft
Da die Kraft proportional zum Strom ist (F = B · I · L · N), kann der Servoregler die Kraft im geschlossenen Regelkreis regeln: Pressfügen, Dosieren, Umformen und Prüfen erhalten ein frei programmierbares Kraftprofil statt eines mechanischen Anschlags.
Lebensdauer und Wartung
Ein Linearmotor hat keine verschleißenden Getriebeteile: keine zu schmierende Spindel, kein zu wechselnder Riemen, kein zu wartendes Getriebe. In einer Maschine für Millionen Zyklen entfällt damit sowohl die Wartungskosten als auch das Verfügbarkeitsrisiko des Getriebes.
Energieeffizienz
Der Motor nimmt Strom nur auf, wenn Kraft gefordert ist; es gibt keine dauerhafte Getriebekette mit konstanten Verlusten. Verglichen mit einem Pneumatikzylinder — der den Großteil seiner Energie in Verdichtung und Ausblasen verliert — senkt ein elektrischer Direktantrieb den Energieverbrauch pro Zyklus typischerweise um einen großen Faktor. Der Pneumatik-Elektrik-Leitfaden quantifiziert dies mit echten Zahlen.
Weg ohne Grenzen — und Mehrfach-Träger-Achsen
Die Magnetstrecke wird aus verschraubten Segmenten gebaut, daher lässt sich der Weg auf viele Meter erweitern. Und weil die Strecke passiv ist, können mehrere unabhängige Läufer eine Strecke teilen — zwei, drei oder mehr synchronisierte oder unabhängige Achsen auf einer mechanischen Schiene, was eine Kugelgewindetrieb-Achse um keinen Preis bietet.
Wo ein Linearmotor nicht die beste Wahl ist
Ein ehrlicher Leitfaden muss auch sagen, wann man ihn nicht verwenden sollte:
- Sehr hohe Kraft bei niedriger Geschwindigkeit, kurzer Hub: Kugelgewindetrieb oder Hydraulikzylinder sind meist günstiger. - Vertikale Achsen: Die Last muss bei Stromausfall gesichert werden — ein Motor allein hält keine Position, genau wie bei einer vertikalen Rotationsachse (eine sichere Bremse ist erforderlich). - Sehr lange, seltene Verfahrwege: Rack-and-Pinion oder Riemen sind oft wirtschaftlicher, wenn die Präzisionsanforderungen bescheiden sind. - Extreme Verschmutzung (Späne, Kühlmittel, Staub): Die epoxidgeharzten NiLAB-Designs vertragen raue Umgebungen, aber Führungen, Encoder und Energieketten brauchen entsprechenden Schutz — im Einzelfall prüfen. - Einfache Festpunkt-Bewegung ohne Prozessanforderungen: Ein Pneumatikzylinder bleibt die günstigste Lösung. Der P2E-Leitfaden hilft zu entscheiden, wann der Umstieg auf Elektrik sich lohnt.
Typische Anwendungen in der Industrieautomation
| Branche | Typische Linearmotor-Anwendungen |
| Werkzeugmaschinen | Schnelle Achsen; Fräsen und Schleifen mit kritischer Oberflächengüte |
| Halbleiter & Elektronik | Wafer-Handling, SMT Pick-and-Place, Inspektionssysteme |
| Verpackung & Lebensmittel | Pick-and-Place mit hohem Zyklus, Füllung, Dosierung |
| Automotive | Dosieren, Schraubstationen, Prüfstände, Montagepressen |
| Pharma & Laborautomation | Liquid Handling, High-Throughput-Screening |
| Presse & Umformung | Servopressen, kraftgeregeltes Fügen |
| Laser, Waterjet & Schneiden | XY-Schneidetische mit dynamischer Konturierung |
| Metrologie & Optik | Luftlagentische, Scansysteme, coggingfreie Positionierung |
Checkliste: Welche Technologie passt zu Ihrer Anwendung?
# **Dauerkraft über ~1–2 kN?** Beginnen Sie mit der **Ironcore**-Serie; darunter konkurrieren beide Familien.
# **Kein Cogging oder minimale Kraftwelligkeit erforderlich** (Optik, Metrologie, sanftes Dosieren)? → **Ironless**.
# **Höchste Dynamik mit leichtester Nutzlast?** → **tubular Ironless**.
# **Ist die Anziehungskraft für Ihre Führungen akzeptabel?** Wenn nicht → **Ironless**. Siehe die [[de:ironcore_motors:attraction_force|Seite zur Anziehungskraft]] für die Praxis.
# **Vertikale Achse?** Eine der beiden Familien plus eine **sichere Bremse**.
# **Pneumatikzylinder ersetzen?** Folgen Sie dem [[:de:engineersguide:p2e|P2E-Leitfaden]] und dem Auslegungstool.
# **Motor eines Wettbewerbers ersetzen?** Nutzen Sie das [[:de:engineersguide:cross_reference|Cross-Reference-Tool]].
Wie NiLAB helfen kann
NiLAB liefert beide Unterfamilien aus einer Hand — tubulare und ironless Motoren für Dynamik und Präzision sowie die L/LK/L1S Ironcore-Serie für die höchsten Kraftdichten — zusammen mit integrierten Antriebsversionen, die Motor und Servoregler in einem Gehäuse vereinen. Der Engineer's Guide bietet den Wettbewerbs-Referenztool, den Pneumatik-zu-Elektrik-Migrationsleitfaden und die beiden Vertiefungsseiten zu den Funktionsprinzipien. Für Auslegungsunterstützung, thermische Fragen oder kundenspezifische Wege kontaktieren Sie den NILAB-Techniksupport: Wir begleiten Sie vom ersten Entwurf bis zur laufenden Achse.
Zusammenfassung
Ein Linearmotor ist die Direct-Drive-Antwort auf lineare Bewegung: Ein wanderndes Magnetfeld bewegt das Teil, ohne Schraube, Riemen oder Kurbel dazwischen. In der Industrieautomation dominiert der synchrone Permanentmagnet-Entwurf in zwei Unterfamilien — der Ironcore-Flachmotor mit der höchsten Kraftdichte (bezahlt mit der Anziehungskraft) und der Ironless-Motor ohne Cogging mit der geringsten bewegten Masse. Die Wahl zwischen beiden bedeutet vor allem die Wahl zwischen Kraft und Wirtschaftlichkeit auf der einen und Dynamik und Geschmeidigkeit auf der anderen Seite — und NiLAB deckt beides aus einer Hand ab.