

meta data for this page
Come funziona un motore lineare piano Ironcore
Introduzione
Un motore lineare piano Ironcore è un attuatore elettrico ad azionamento diretto composto da due elementi piatti: una parte primaria (l'unità avvolgente) e una parte secondaria (la piastra magnetica). Come la versione tubolare, produce movimento lineare senza trasmissione meccanica — ma la sua architettura slotata e lamierata gli conferisce la più alta densità di forza tra tutti i tipi di motori lineari, il che lo rende la prima scelta per tavole macchina, portali e tutte le applicazioni in cui una forza elevata deve entrare in una sezione compatta.
La caratteristica distintiva del design Ironcore è la forza di attrazione normale tra primario e secondario — conseguenza diretta del circuito magnetico che passa attraverso il ferro. Gestita correttamente in fase di progettazione meccanica, è il prezzo pagato per una densità di forza e un'efficienza di costo che nessun'altra architettura di motore lineare può eguagliare.
La serie NILAB L/LK/L1S Ironcore eroghe forze continue da 150 N a 7500 N e forze di picco da 440 N a 15750 N, in sette dimensioni di telaio del primario con fino a cinque lunghezze di primario per telaio.
Componenti principali
La parte primaria (unità avvolgente)
La parte primaria è il componente attivo. È costituita da un pacchetto lamierato in acciaio al silicio con le slot che ospitano l'avvolgimento trifase (U, V, W). I lamierini concentrano il flusso magnetico attraverso il traferro: è questo che dona al motore Ironcore la sua elevata densità di forza.
L'intero primario è incapsulato in una resina epossidica protettiva resistente agli urti e alle sostanze aggressive, per poter operare in ambienti industriali difficili. Un sensore termico è incorporato negli avvolgimenti (Thermoswitch, PTC, KTY o NTC a seconda del codice di ordinazione) e monitorato dal servo drive. L'alimentazione avviene tramite cavo con terminali liberi o connettore circolare, con diverse direzioni di uscita del cavo disponibili (X, Y e Z).
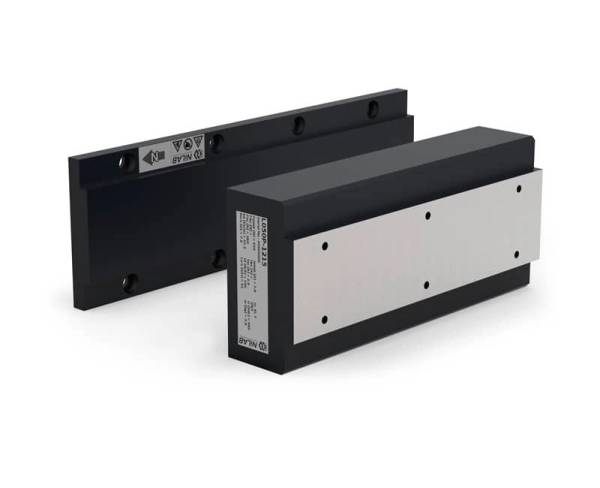
La parte secondaria (piastra magnetica)
La parte secondaria è una piastra magnetica piana: magneti permanenti ad alta energia NdFeB sono fissati su una solida contropiastra in acciaio (back iron), che chiude il circuito magnetico. I magneti sono disposti con polarità alternata al passo polare τ del motore, in corrispondenza del pattern di slot del primario.
La pista è costruita con segmenti modulari imbullonati testa-coda, quindi la corsa può essere estesa quasi senza limiti aggiungendo segmenti. Come il primario, anche la parte secondaria è coperta dalla resina epossidica protettiva.
L'encoder lineare
A differenza dei motori tubolari, un motore piano Ironcore non ha encoder integrato. Il feedback di posizione proviene da un encoder lineare esterno: una scala di misura montata lungo la corsa della macchina, letta da una testina installata sulla parte primaria. A seconda del sistema di feedback (es. il feedback HSB NILAB) sono disponibili segnali incrementali SIN/COS 1 Vpp o interfacce assoluti; con l'interpolazione nel servo drive si raggiungono risoluzioni nell'ordine del sub-micron.
La guida macchina e il traferro
Un motore Ironcore non ha cuscinetti integrati. Il carico è sostenuto dalla guida lineare della macchina stessa, che deve reagire anche alla forza di attrazione normale (vedi sotto). Il primario è montato sopra il secondario con un piccolo traferro nominale definito con precisione — le tolleranze di installazione devono essere rispettate, così che il traferro non si chiuda sotto la forza di attrazione né si apra eccessivamente per deformazioni della macchina.
Principio di funzionamento
La forza di Lorentz nei lamierati slotati
La generazione della forza segue la legge di Lorentz, come in ogni motore lineare sincrono:
F = B · I · L · N
dove B è l'induzione magnetica [T], I la corrente di fase [A], L la lunghezza efficace del conduttore [m] e N il numero di spire. La differenza rispetto a un design ironless è il circuito magnetico: i denti lamierati del primario concentrano il flusso magnetico del secondario attraverso il traferro, quindi l'induzione efficace nelle slot è molto più alta che in un motore ad aria (coreless). È per questo che un motore Ironcore eroghe più forza per dimensione di telaio e per materiale magnetico.
L'architettura slotata introduce anche il cogging (forza di detent): i denti tendono ad allinearsi ai magneti anche senza corrente. In un motore ben progettato l'effetto è minimizzato dalla geometria slot/poli e dalla compensazione elettronica del servo drive, così l'ondulazione di forza resta contenuta — ma è intrinsecamente più alta che in un motore tubolare (slotless).
La forza di attrazione normale
Poiché il circuito magnetico passa attraverso il ferro, il primario e il secondario si attraggono con una forza tipicamente diverse volte superiore alla spinta nominale — ed è presente anche a motore spento. Questa forza di attrazione è un carico permanente sulle guide lineari e sulla struttura della macchina e va considerata in ogni progettazione meccanica.
Le contromisure pratiche sono descritte nella pagina dedicata e in disposizione dei motori: guide lineari il più vicino possibile al motore, rigidezza strutturale sufficiente e — dove la forza di attrazione diventa un vantaggio — la disposizione parallela double-comb di due primari uno di fronte all'altro. Il valore esatto per ogni dimensione di motore è indicato nella scheda Dati tecnici al traferro nominale.
Commutazione trifase
Come ogni motore lineare sincrono brushless, il motore Ironcore usa la commutazione trifase (controllo vettoriale sinusoidale, FOC). Il servo drive genera tre forme d'onda di corrente sinusoidali, sfasate di 120°, applicate alle fasi U, V e W.
Mentre il primario si muove lungo la pista, l'encoder lineare riporta continuamente la posizione al drive. Il drive calcola l'angolo elettrico istantaneo (angolo di commutazione) da questa posizione e distribuisce la corrente tra le tre fasi così che il vettore corrente resti a 90° dal flusso magnetico — la condizione che massimizza la forza per ampere.
Il passo polare τ definisce il periodo spaziale del ciclo di commutazione: un periodo elettrico completo si verifica ogni 2·τ di corsa (es. 60 mm per un motore con τ = 30 mm).
Caratteristica forza–velocità
La curva forza–velocità di un motore Ironcore ha due regioni:
| Voce |
| Forza continua (F_cont): il livello di forza sostenibile indefinitamente, limitato dalla caratteristica termica degli avvolgimenti. |
| Forza di picco (F_peak): tipicamente 2–4× F_cont, disponibile per cicli di lavoro brevi ( accelerazioni ), limitato dalla capacità di corrente del drive. |
A velocità più alte la fe.c.m. inversa (la tensione generata dai magneti in movimento) riduce la corrente disponibile per la generazione di forza, creando la caratteristica zona di roll-off della forza. La velocità a cui inizia il roll-off dipende dalla tensione di alimentazione e dalla costante di back-EMF (Ke) del motore:
V_max ≈ (V_dc − I·R) / Ke
Ecco perché la corretta tensione di bus è importante quando sono richieste alte velocità.
Gestione termica
La fonte primaria di calore è il riscaldamento Joule (perdite I²·R) negli avvolgimenti in rame. Poiché il primario è imbullonato direttamente alla struttura della macchina, gran parte di questo calore fluisce direttamente nel corpo macchina — un eccellente dissipatore, e uno dei vantaggi pratici dell'architettura piatta. Per cicli di lavoro più impegnativi la serie LK aggiunge un circuito di raffreddamento liquido integrato, che aumenta sensibilmente la forza continua disponibile.
Il sensore termico incorporato (Thermoswitch, PTC, KTY o NTC) fornisce al servo drive un segnale diretto della temperatura dell'avvolgimento, che può generare un avviso o un guasto prima del raggiungimento del limite termico.
Feedback di posizione e controllo a loop chiuso
Il servo drive implementa un anello di controllo a cascata:
| Voce |
| Loop di corrente (il più interno): regola le correnti trifase per seguire il comando di forza. Banda: tipicamente 5–10 kHz. |
| Loop di velocità: regola la velocità del primario in base alla velocità derivata dall'encoder. Banda: tipicamente 100–500 Hz. |
| Loop di posizione (il più esterno): regola la posizione assoluta al setpoint. Banda: tipicamente 20–100 Hz. |
I segnali dell'encoder lineare sono interpolati dal drive per ottenere risoluzioni fino al sub-micron, che rende i motori piani Ironcore adatti a posizionamenti di precisione impossibili per attuatori pneumatici o open-loop.
Ironcore vs tubolare: quando scegliere cosa
| Parametro | Ironcore piano (L/LK/L1S) | Tubolare (ironless) |
| Densità di forza | La più alta (flusso concentrato dai lamierati) | Alta |
| Ondulazione di forza | Bassa, ma presente (design slotato → cogging) | Molto bassa (< 1%, slotless) |
| Forza di attrazione normale | Presente — diverse × spinta, permanente | Nessuna (simmetria assiale) |
| Dissipazione del calore | Gran parte fluisce nella struttura macchina | Attraverso il corpo statorico |
| Encoder | Scala lineare esterna + testina | Integrato nel corpo motore |
| Applicazioni tipiche | Tavole macchina, portali, corse lunghe ad alta forza | Sostituzione cilindri, assi sigillati/verticali, sale pulite |
Come regola pratica: scegliere il motore piano Ironcore quando la priorità è la massima densità di forza e corse lunghe economiche, e la struttura macchina può reagire alla forza di attrazione. Scegliere il motore tubolare quando la priorità è zero cogging, nessuna forza di attrazione o un attuatore completamente integrato e sigillato.
Riassunto
Un motore lineare piano Ironcore è un servo motore brushless trifase appiattito in un primario lineare. Un'unità avvolgente slotata e lamierata scorre sopra una piastra magnetica con contropiastra in acciaio; i lamierati concentrano il flusso, donando la più alta densità di forza tra i tipi di motori lineari al prezzo di una forza di attrazione normale permanente che il progetto meccanico deve reagire. La commutazione trifase field-oriented da un encoder lineare chiude l'anello di controllo fino alla risoluzione di posizione sub-micron. Il risultato è un attuatore estremamente denso di forza, senza manutenzione ed energeticamente efficiente per tavole macchina, portali e assi lineari ad alta forza.